


Tüm ürünler
-
Dijital Eğim Ölçer Sensörü
-
Analog Eğim Ölçer Sensörü
-
Dinamik Eğimölçer
-
kablosuz eğim ölçer
-
Elektronik Pusula Sensörü
-
Tutum ve Yön Referans Sistemi
-
IMU Atalet Ölçüm Birimi
-
İvmeölçer Titreşim Sensörü
-
GNSS INS Entegrasyonu
-
Eğim Anahtarı Sensörü
-
Fiber Optik Jiroskop
-
Jiroskop Sensör Çipi
-
İvmeölçer Çipi
-
Diğerleri
İlgili kişi :
Zhang
Telefon numarası :
86 18921292620
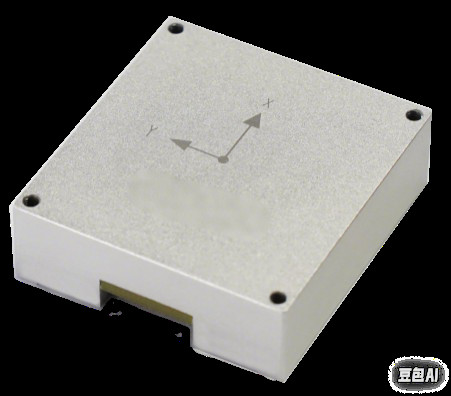
BW-5122-Yüksek hassasiyetli MEMS-Entegre Navigasyon Sistemi
| Menşe yeri | Jiangsu, Çin |
|---|---|
| Marka adı | BWSENSING |
| Model numarası | BW5122 |
| Min sipariş miktarı | 1 adet |
| Fiyat | USD 5000-1000 |
| Ödeme koşulları | T/T |
Ürün ayrıntıları
| Eksen | 3 Eksen Atalet Sistemi | Üç eksenli jiroskopedinamik aralık | ± 500 °/s (± 4000 °/s'ye kadar özelleştirilebilir) |
|---|---|---|---|
| Üç eksenli jiroskop sapması stabilitesi | 5 °/s (GJB standardı, 10 saniyelik ortalama) | Üç Eksenli ivmeölçer Dinamik Aralık | ±16g |
| Çalışma Sıcaklığı | -40 ° C ~+85 ° C | Üç eksenli ivmeölçer sapması stabilitesi | 0.2 mg (GJB standardı, 10 saniyelik ortalama) |
| Arayüzler | RS-232, CAN/CAN-FD, PPS ve Olay |
Mesaj panosundan ihtiyacınız olan ürünleri işaretleyip bizimle iletişime geçebilirsiniz.
| Önyargı kararlılığı |
|---|
Ürün Açıklaması
Ürün Genel Bakışı
BW-5122, bağımsız olarak geliştirilmiş kompakt, yüksek hassasiyetli bir MEMS entegre navigasyon sistemidir. Yüksek performanslı bir MEMS IMU (Ataletsel Ölçüm Birimi) entegre eder ve harici GNSS veri girişini destekler. Çok kaynaklı Kalman filtresi füzyon algoritmalarını kullanarak, karmaşık ortamlarda sürekli, güvenilir ve yüksek doğrulukta konumlandırma ve navigasyon bilgisi sağlar. Uygulamalar arasında stabilizasyon platformları, robotik ve taşınabilir cihazlar bulunur.
Temel Teknik Özellikler
MEMS IMU Özellikleri:
Üç Eksenli Jiroskop Dinamik Aralığı: ±500°/s ( ±4000°/s'ye kadar özelleştirilebilir)
Üç Eksenli Jiroskop Sapma Kararlılığı: 5°/h (endüstri standardı, 10 saniye ortalaması)
Üç Eksenli İvmeölçer:
Üç Eksenli İvmeölçer Dinamik Aralığı: ±16g
Üç Eksenli İvmeölçer Sapma Kararlılığı: 0.2 mg (endüstri standardı, 10 saniye ortalaması)
Kalibrasyon: Fabrika düzeyinde sıcaklık ve dinamik kalibrasyon
Gelişmiş Algoritmalar
Uyarlanabilir Statik/Dinamik Hizalama: Hareketli veya sabit durumlarda yön doğruluğunu optimize eder.
Sistem Düzeyinde Hata Telafisi: Kurulum hizasızlığı ve tekerlek hız oranı hatalarını otomatik olarak düzeltir
Çok Kaynaklı Kalman Filtresi Füzyonu: Sinyal engelli ortamlarda (örn. tüneller, kentsel kanyonlar) sağlam performans için GNSS ve IMU verilerini entegre eder
Zorlu Ortamlarda Performans
Kilit Kaybı Konumlandırma Doğruluğu: GNSS sinyal kaybı sırasında ≤0.2% × D (kat edilen mesafe)
Arayüzler: Esnek sistem entegrasyonu için RS-232, CAN/CAN-FD, PPS ve EVENT protokolleri.
Temel Fonksiyonlar
Sürekli Navigasyon Çıkışı: Yüksek frekanslı konum, hız ve tutum güncellemeleri oluşturmak için fabrika kalibrasyonlu IMU verilerini harici GNSS (örn. takometre ve direksiyon girdileri) ile birleştirir.
Uyarlanabilir Veri Doğrulama: Kaynak etkinliği taraması ve hata telafisi yoluyla veri güvenilirliğini kendi kendine değerlendirir
Karmaşık Senaryo Uyarlanabilirliği: Çoklu sensör füzyonu ve dinamik kalibrasyon yoluyla yoğun kentsel alanlar, ormanlar ve tüneller gibi ortamlarda hassasiyeti korur
Uygulamalar
Stabilize Platform Kontrolü: Yüksek hassasiyetli havada asılı kalma ve yörünge takibi.
Otonom Araçlar: GNSS'in bulunmadığı bölgelerde altı metre altı konumlandırma.
Endüstriyel Makineler: Ağır ekipmanlar için hassas hareket kontrolü.
Rekabet Avantajları
Minyatür Tasarım: Alan kısıtlı uygulamalar için optimize edilmiştir (örn. robotik, taşınabilir sistemler).
Maliyet Etkin Entegrasyon: Endüstriyel sınıf MEMS sensörleri ve standart arayüzlerle uyumludur
Yüksek Endüstriyel Güvenilirlik: Aşırı sıcaklıklarda (-40°C ila +85°C) çalışır ve şok/titreşime dayanıklıdır
Önerilen Ürünler
